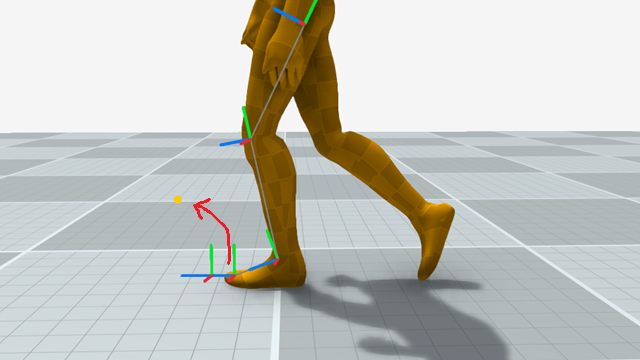
Inverse Kinematics and Foot Locking
애니메이션 프로그래머 Daniel Holden이 발 미끄러짐을 없애는 레시피 네 가지를 코드와 함께 공개했다. 저자는 뒤꿈치보다 발끝을 잠그라고 하며, 발 미끄러짐을 속도 오차의 문제로 설명한다.
애니메이션 프로그래머 Daniel Holden이 발 미끄러짐을 없애는 레시피 네 가지를 코드와 함께 공개했다. 저자는 뒤꿈치보다 발끝을 잠그라고 하며, 발 미끄러짐을 속도 오차의 문제로 설명한다.