Automatic Textbook Formalization
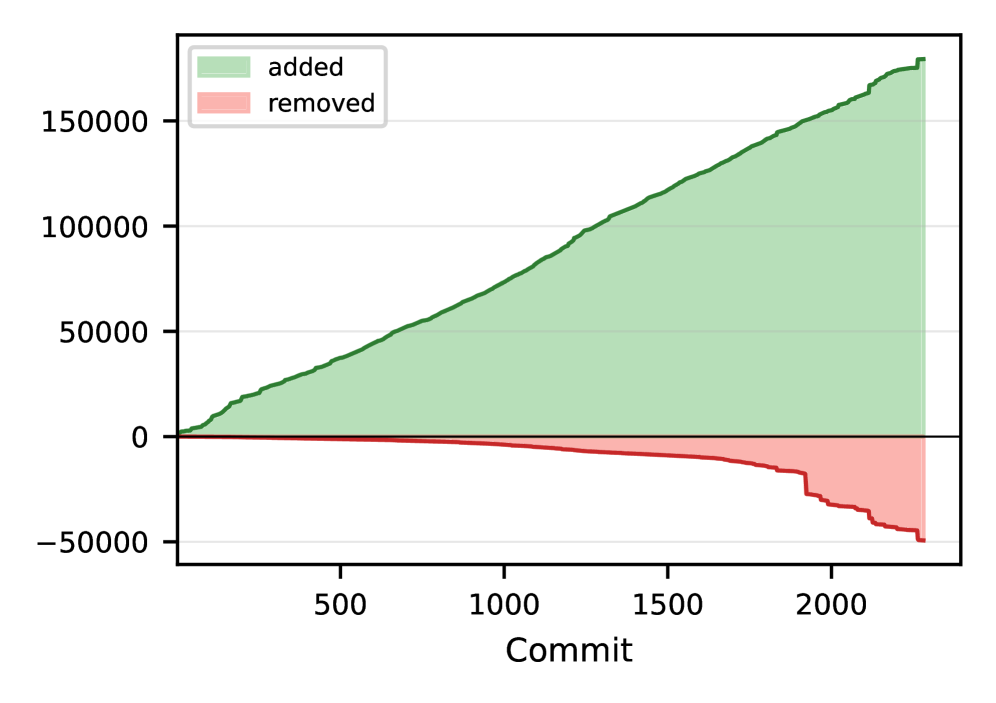
500쪽 넘는 대학원 대수적 조합론 교과서 전체를 3만 개 Claude 4.5 Opus 에이전트가 1주 만에 Lean으로 형식화한 사례 연구. 13만 줄, 5,900개 선언, 약 10만 달러. 형식 수학의 규모 기록이자 멀티에이전트 소프트웨어 공학의 규모 기록이기도 하다.
500쪽 넘는 대학원 대수적 조합론 교과서 전체를 3만 개 Claude 4.5 Opus 에이전트가 1주 만에 Lean으로 형식화한 사례 연구. 13만 줄, 5,900개 선언, 약 10만 달러. 형식 수학의 규모 기록이자 멀티에이전트 소프트웨어 공학의 규모 기록이기도 하다.
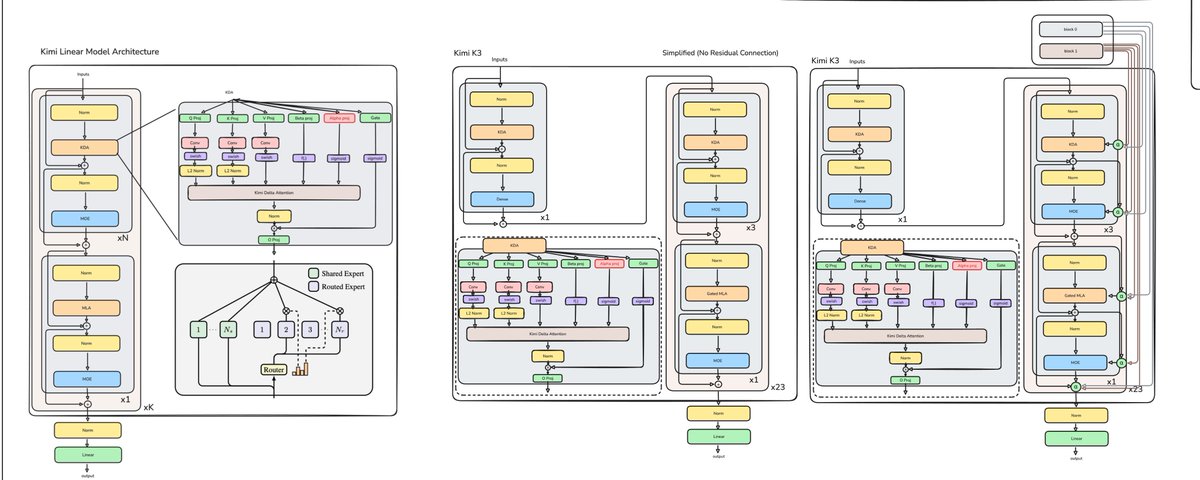
GPT-2(2019)부터 Kimi K3(2026)까지 언어모델 아키텍처의 진화를 코드 구현 수준까지 추적한 워크로그. 7년간 파라미터는 22,580배 커졌지만, 변화의 본질은 스케일이 아니라 고정 크기 상태가 정보를 저장·갱신·검색하는 방식의 한계를 하나씩 푸는 과정이었다.
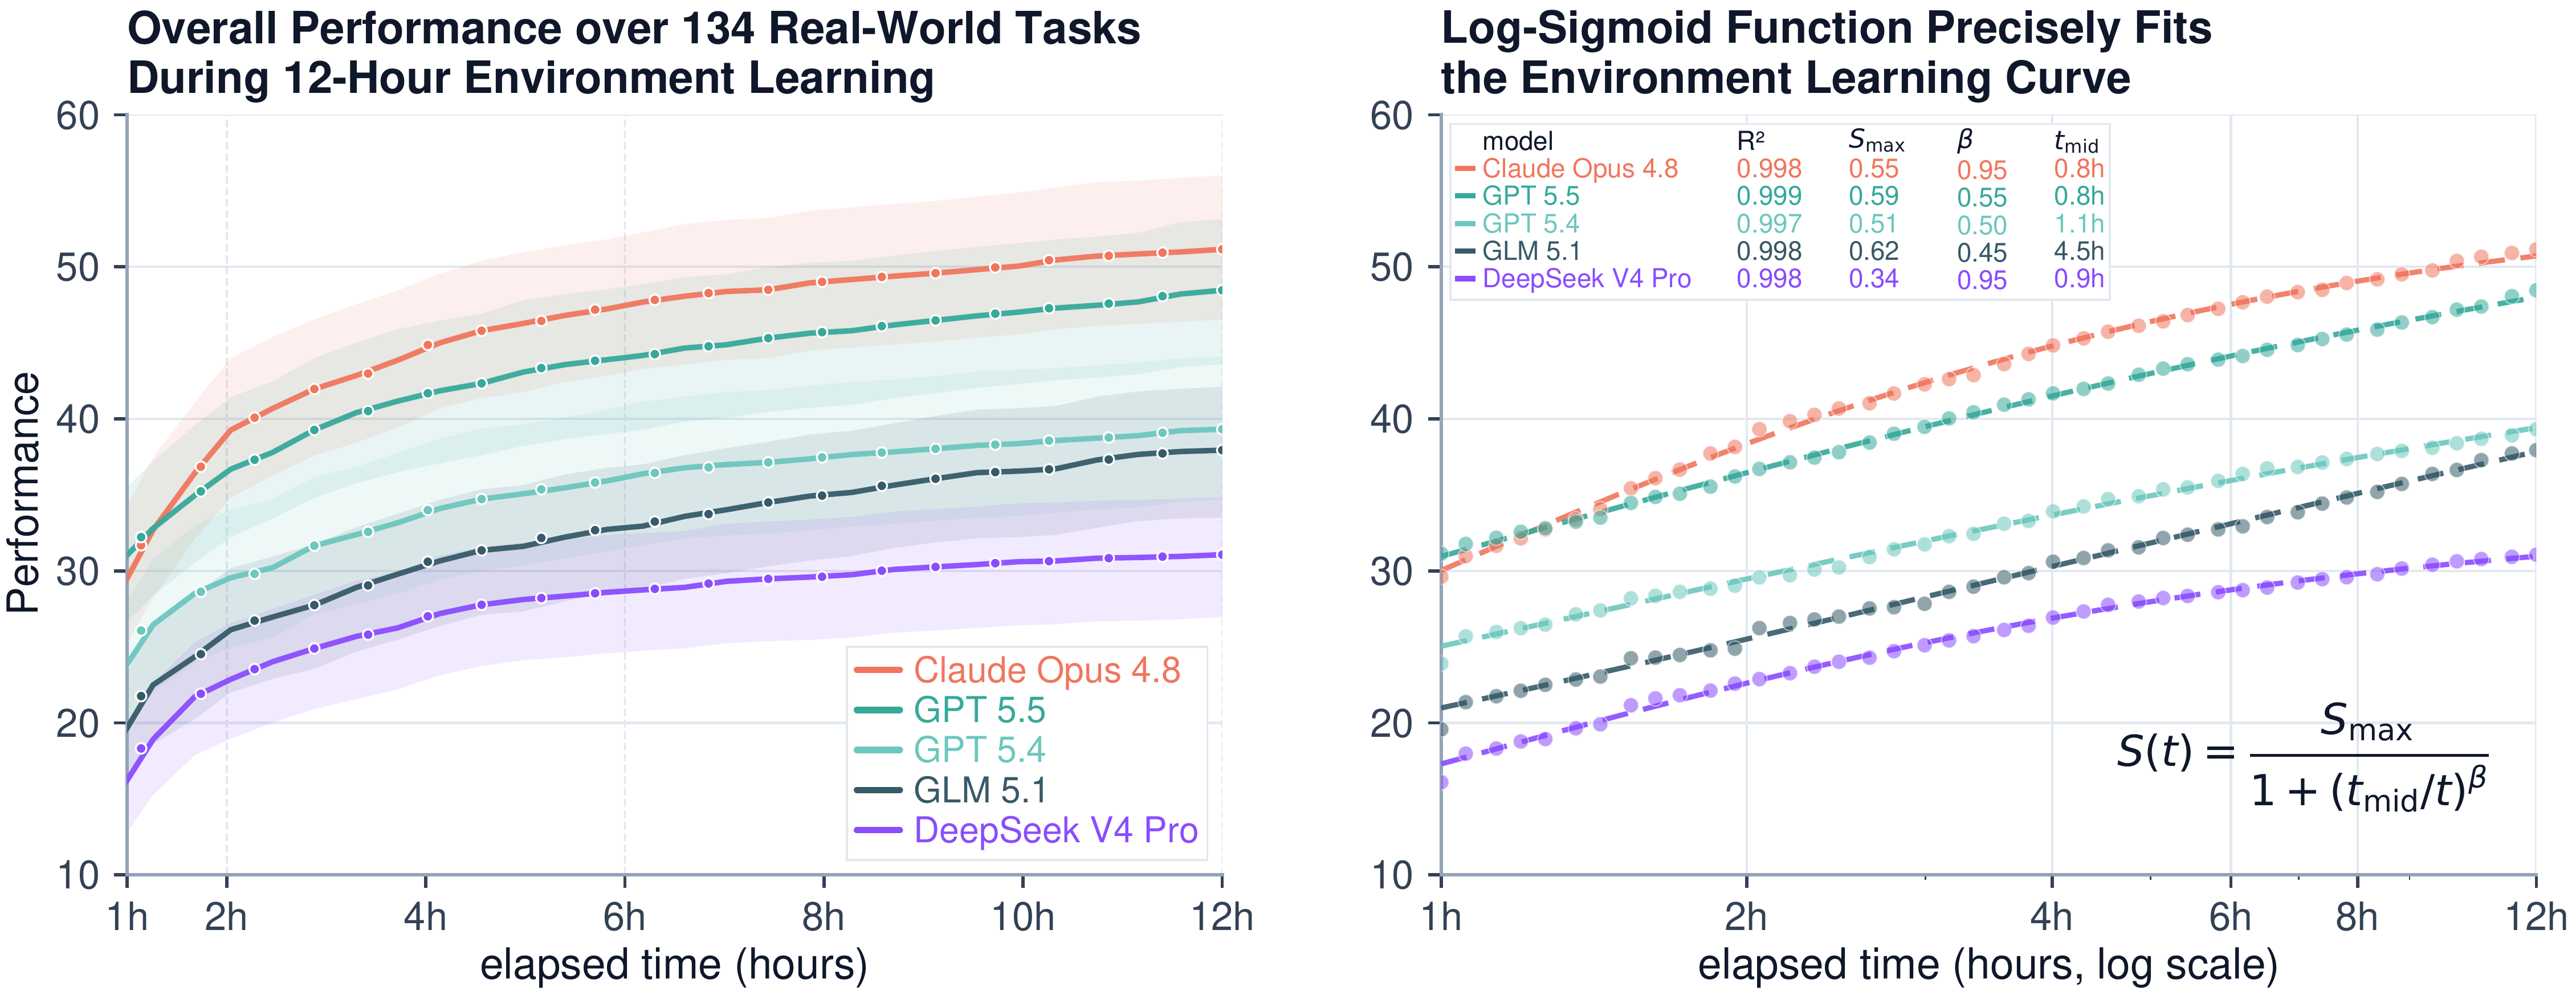
ByteDance Seed가 공개한 EdgeBench는 6개 능력군에 걸친 134개 실세계 태스크로 프론티어 에이전트의 12시간 이상 환경 학습을 측정한 벤치마크다. 약 38,000시간의 상호작용을 분석한 결과, 환경 학습 성능은 로그-시그모이드 스케일링 법칙(R²=0.998)을 따르고 학습 속도는 대략 3개월마다 두 배가 된다.
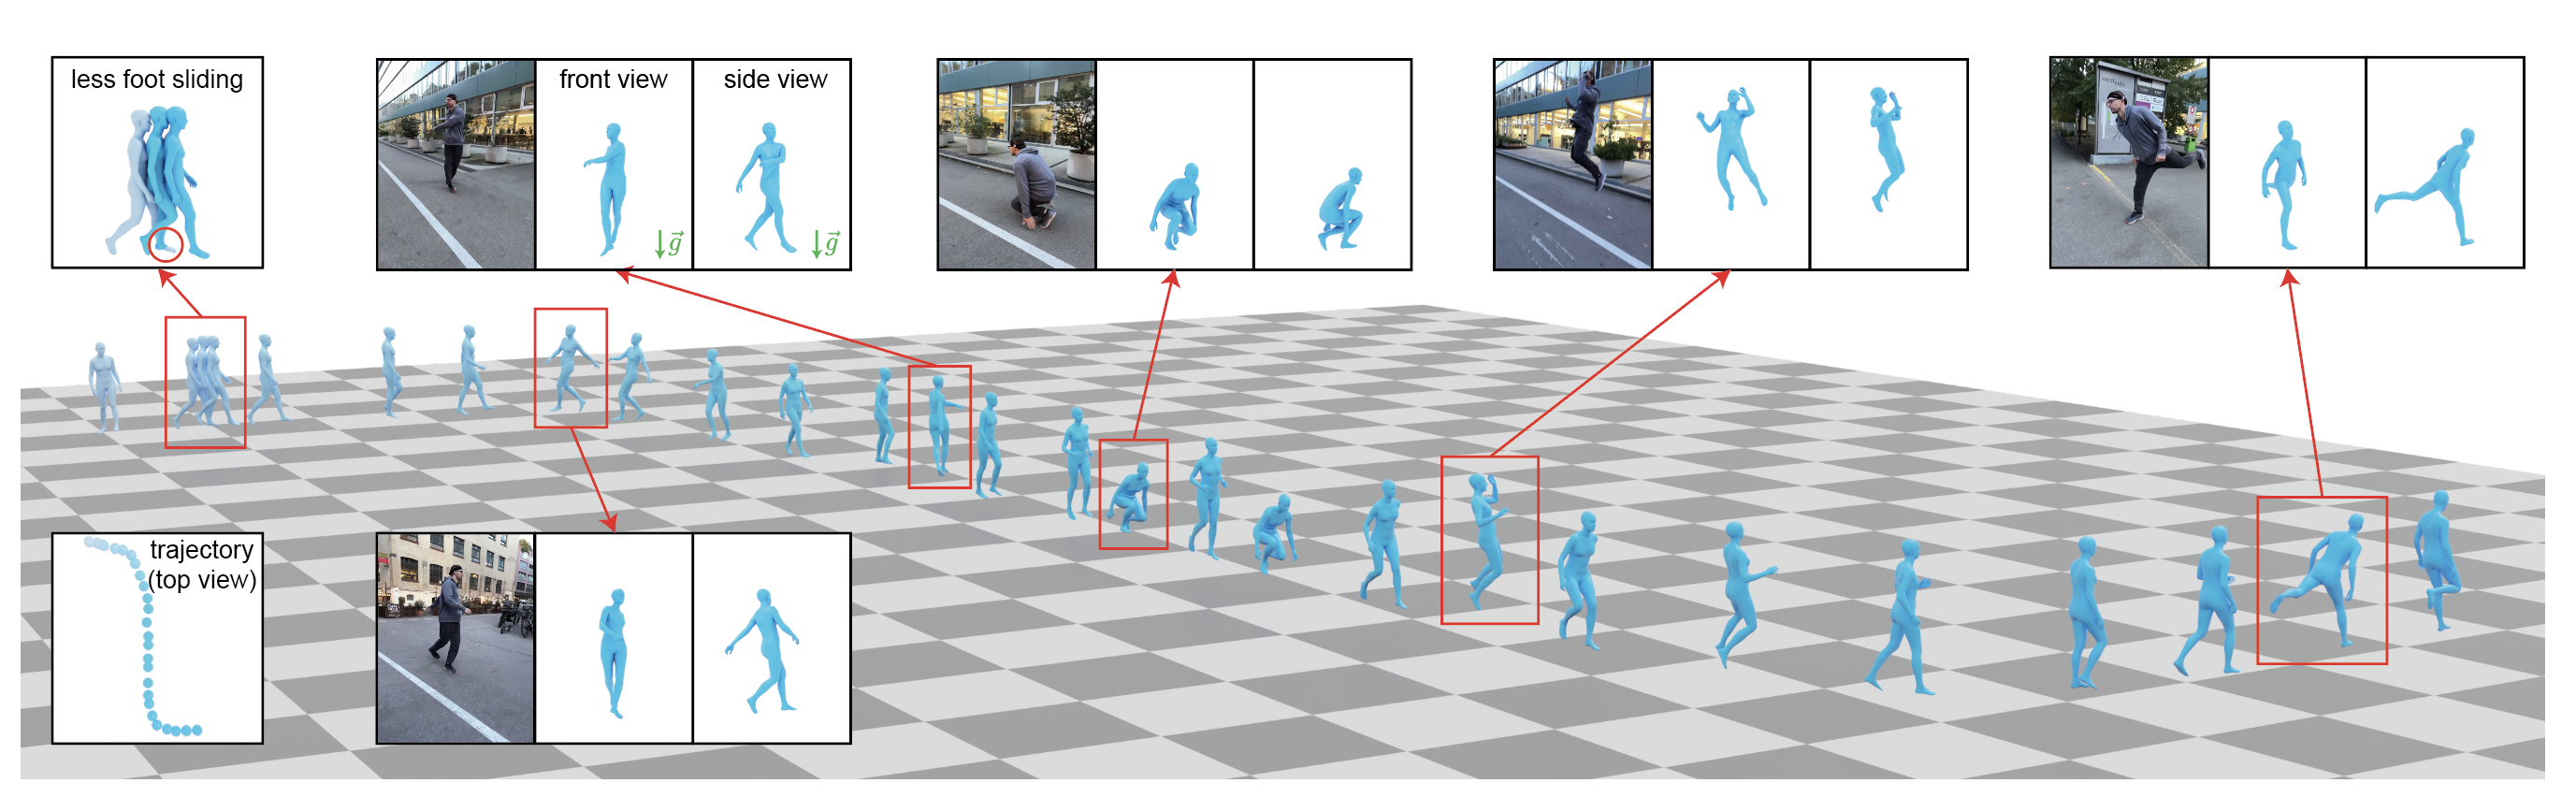
Shen 외(Zhejiang Univ., SIGGRAPH Asia 2024)가 단안 비디오에서 세계 좌표계 기반 인간 동작을 복원하는 방법을 제시한다. 각 프레임마다 중력 방향과 카메라 시선으로 유일하게 정의되는 Gravity-View 좌표계에서 자세를 예측해 자기회귀 오차 누적을 없애고, RoPE 트랜스포머로 45초짜리 1430프레임 시퀀스를 0.28초에 처리한다. RICH·EMDB 벤치마크에서 세계 좌표 W-MPJPE를 WHAM 대비 31% 낮췄다.
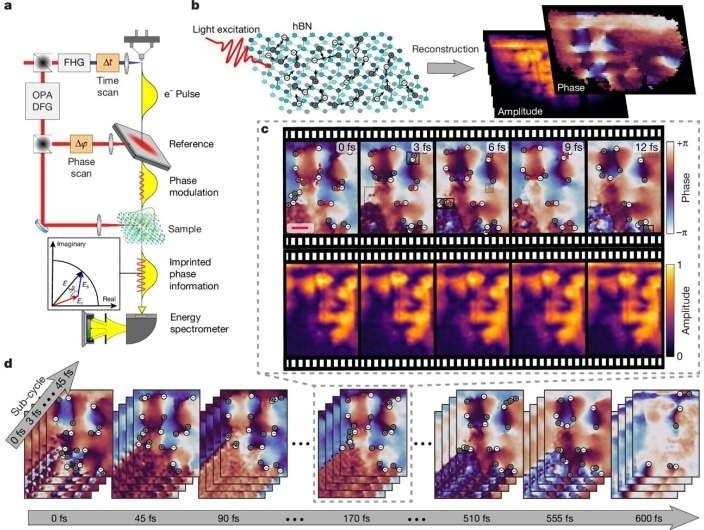
빛보다 빠른 어둠이 측정되었다. 1974년 Nye와 Berry가 예측한 광학 위상 특이점의 초광속 운동을, Technion 연구팀이 hBN 막 위에서 초고속 전자현미경으로 직접 포착해 Nature에 보고했다. 추적된 어두운 점의 29%가 광속을 넘었고, 소멸 직전에는 속도가 발산한다. 정보도 에너지도 운반하지 않으므로 상대성이론은 멀쩡하다.
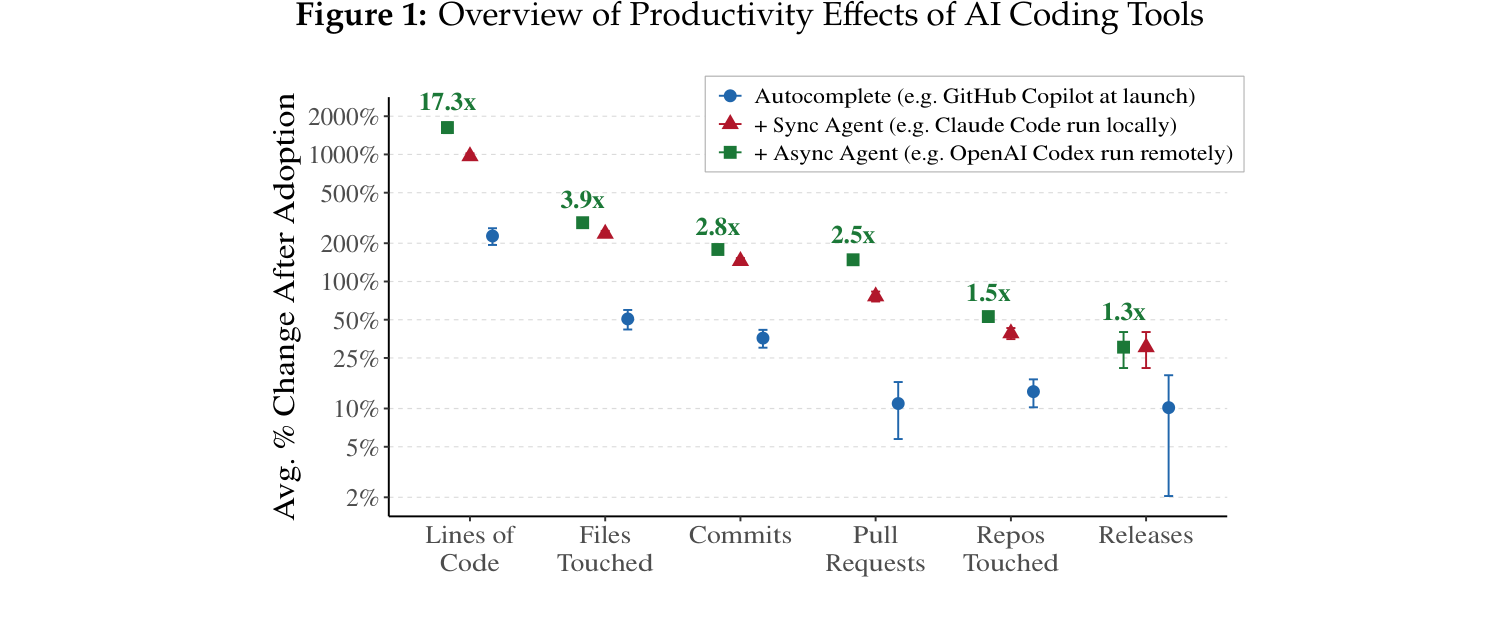
Demirer, Musolff, Yang(NBER WP 35275)은 GitHub 개발자 10만 명 이상의 활동 데이터로 자동완성, 동기식 에이전트, 비동기식 에이전트 세 세대의 AI 코딩 도구를 측정한다. 코드 작성 단계에서는 누적 +180%의 작업 단위 효과가 나오지만, 같은 도구가 릴리스 단계로 가면 +20%까지 압축된다. 약한 연결 가설을 단일 생산 공정의 수직 계층에 적용한 첫 실증이다.
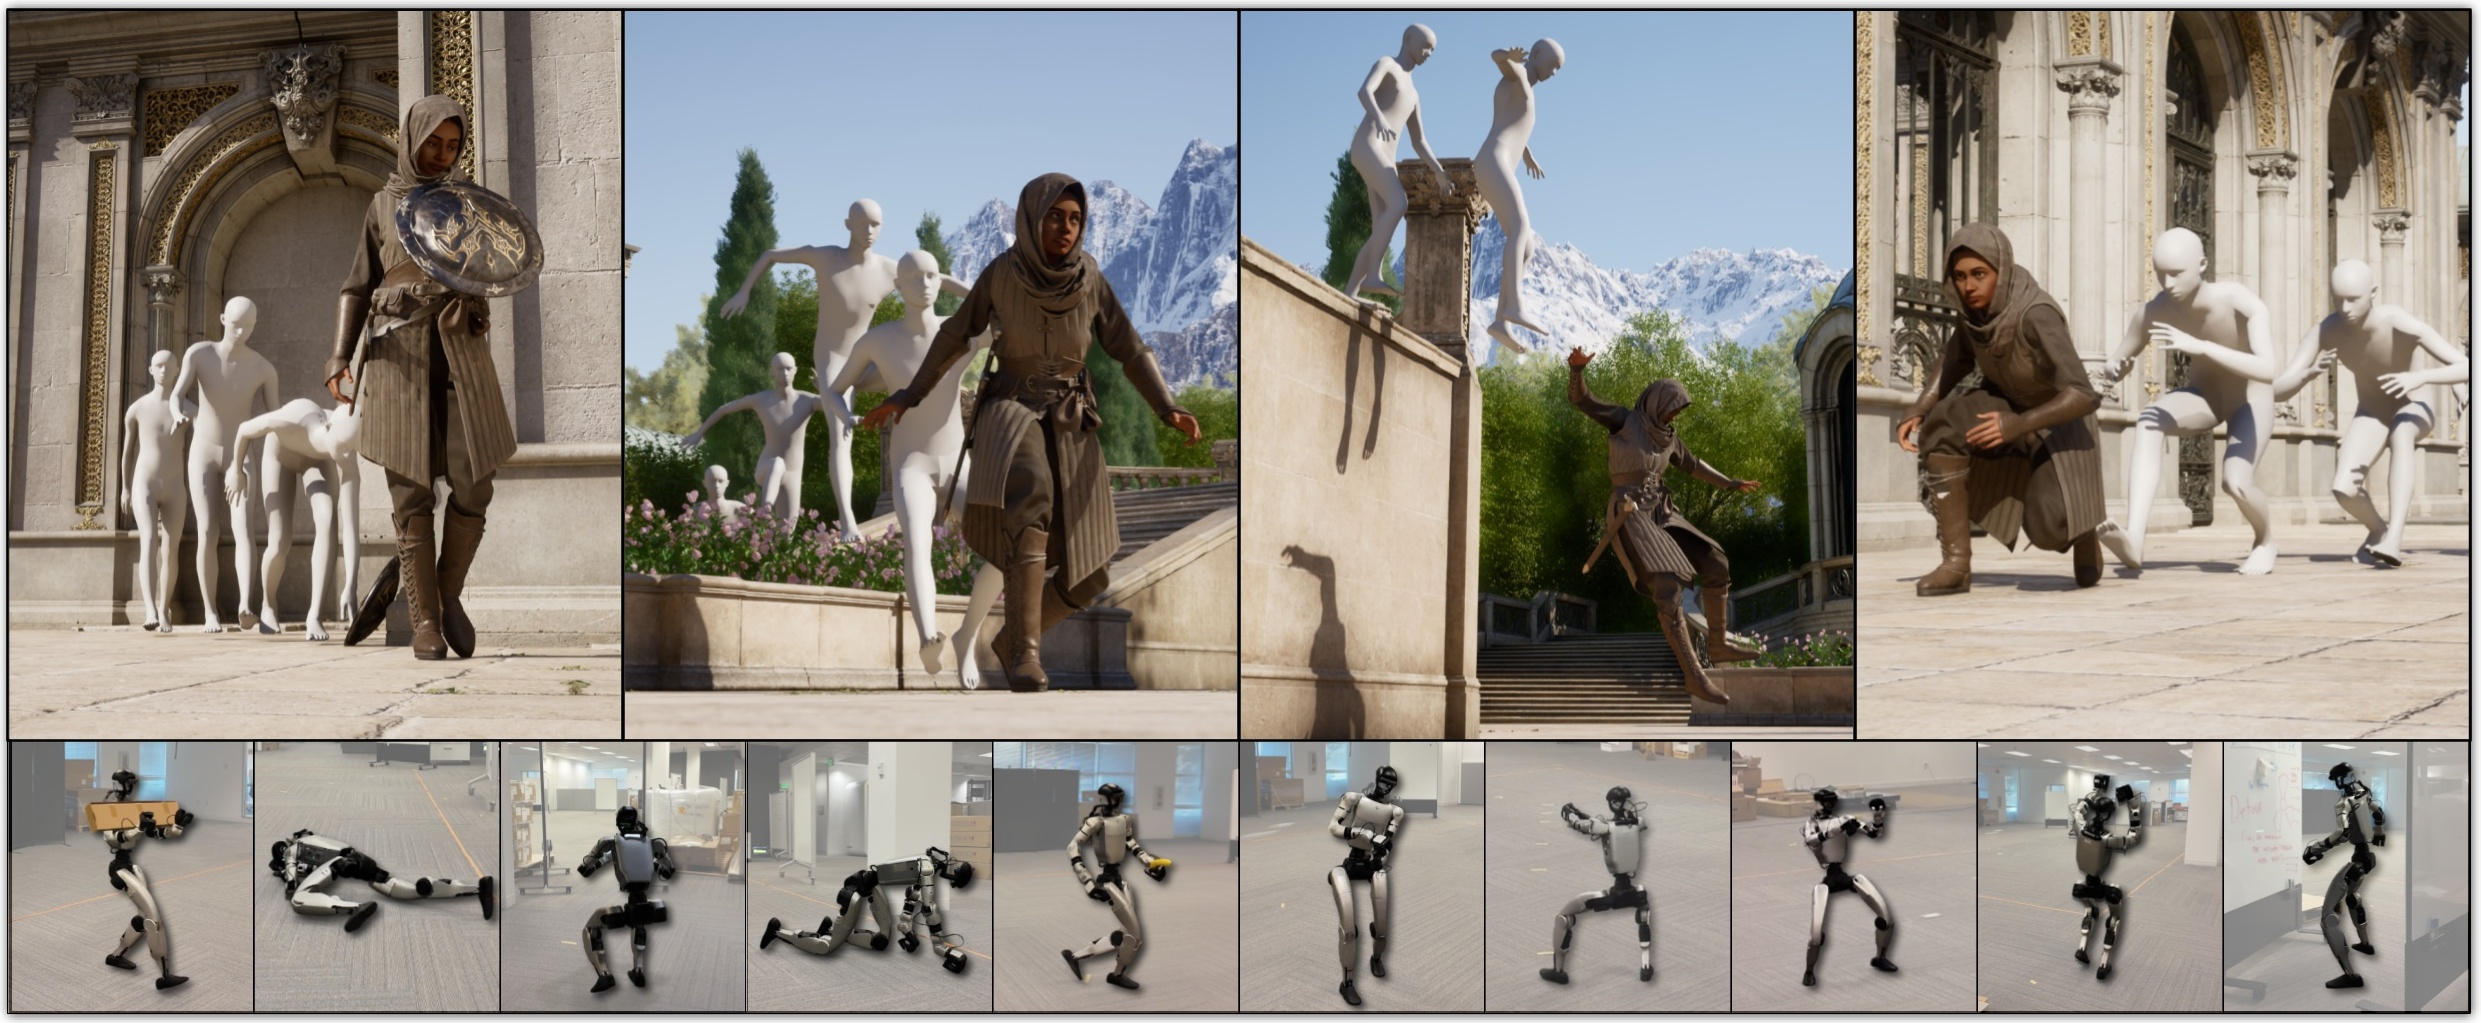
NVIDIA가 SIGGRAPH 2026 / ACM TOG에 발표한 실시간 모션 생성 프레임워크. 35만+ 모션 클립을 단일 신경 backbone으로 학습해 2ms 지연·15,000 FPS로 생성한다. UE5 게임 캐릭터와 Unitree G1 휴머노이드 로봇이 같은 모델 위에서 움직이는 것이 핵심 시연이다.
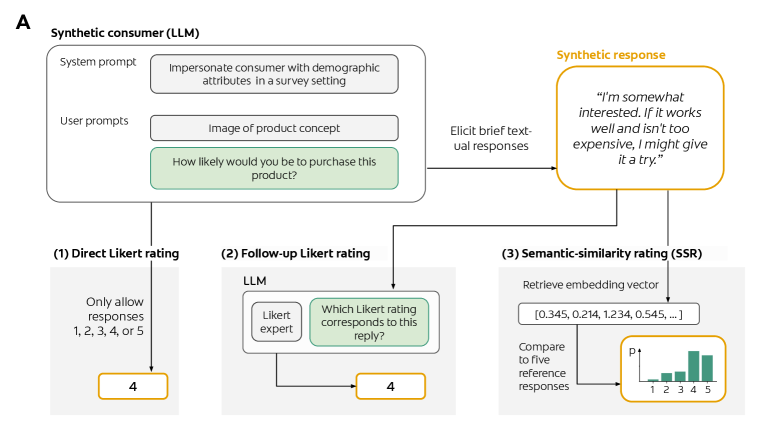
LLM에게 리커트 점수를 직접 묻는 대신 자유 텍스트 응답을 임베딩 유사도로 점수 분포에 사상하는 SSR 기법을 제안한 논문. 9,300명 실제 설문 대비 인간 재검사 신뢰도의 90%를 달성했다.
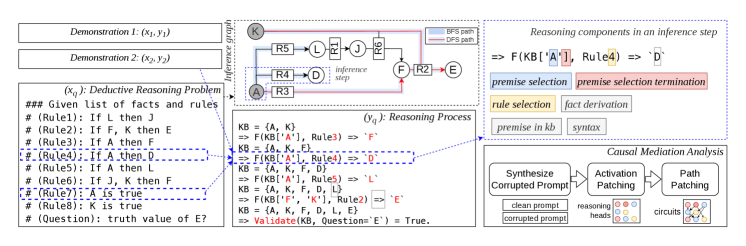
LLM이 연역 추론을 수행할 때 전체 attention head의 약 3%만이 핵심 회로를 이룬다는 것을 인과 매개 분석으로 보인 논문. 추론 흐름은 규칙 조건 매칭에서 출발해 순회 알고리즘 구현, 전제와 규칙 선택, 종료 결정으로 순차 진행된다.
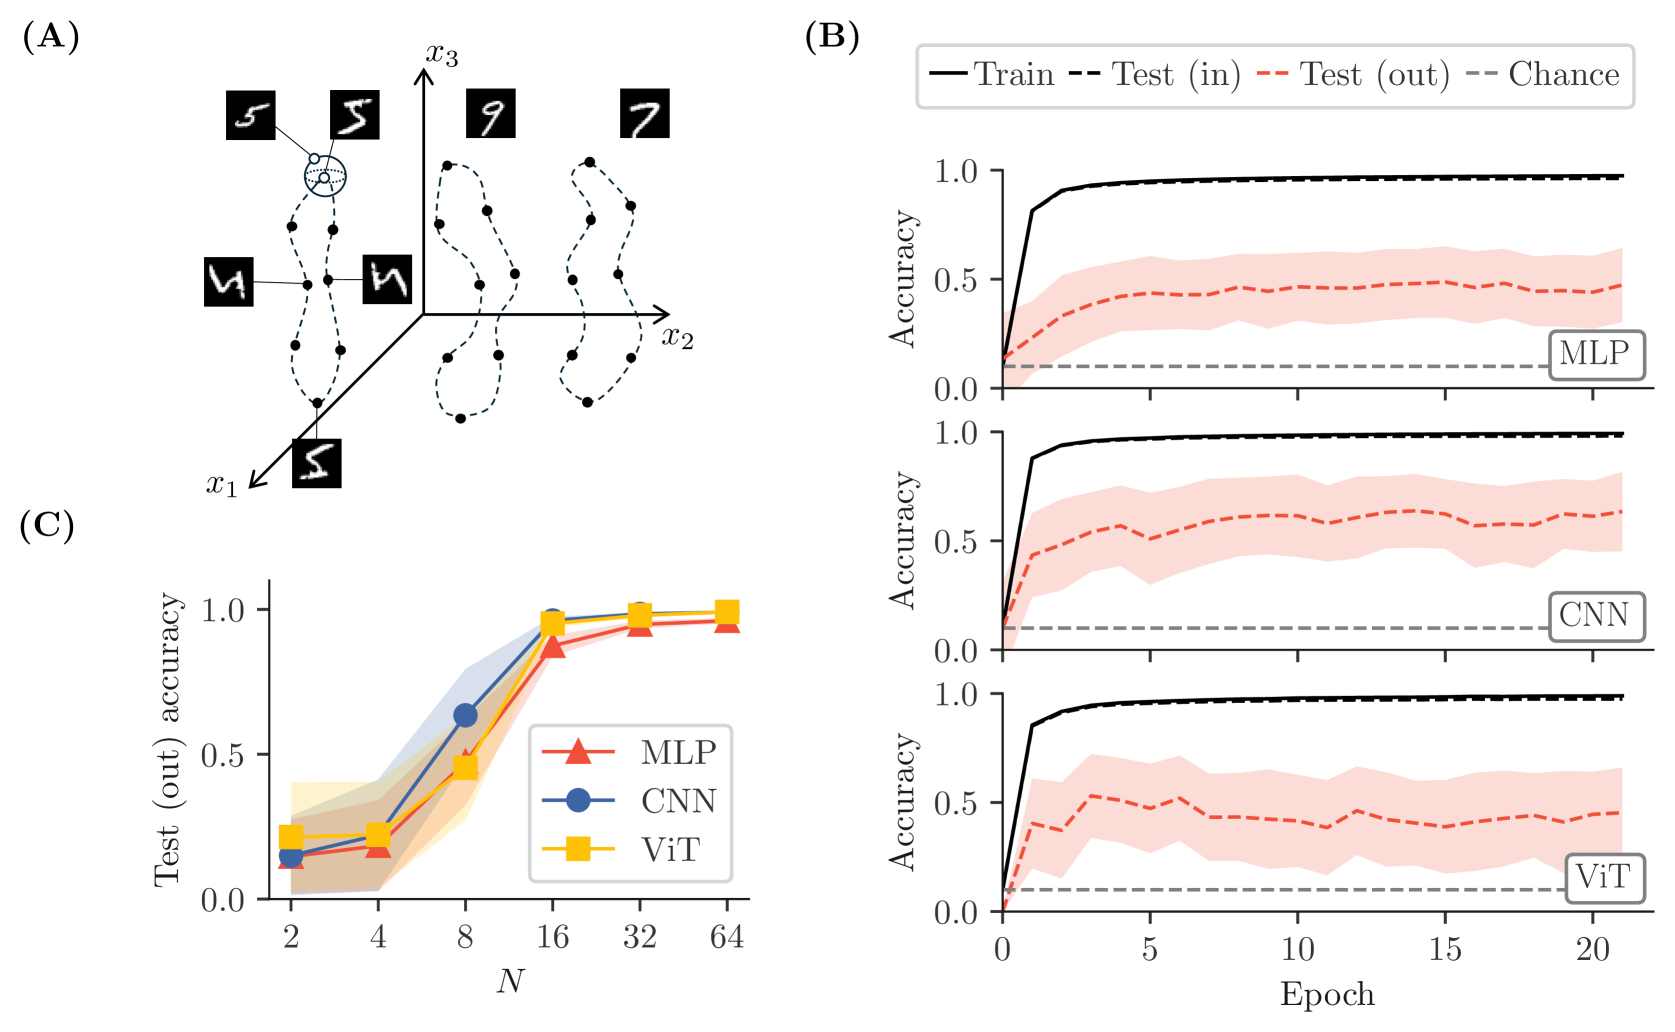
Perin·Deny(Aalto, NeurIPS 2024 v2 2025-06)가 무한폭 NTK 한계에서 신경망의 대칭 학습 능력을 분석한 논문. 일부 클래스에서만 대칭을 부분 관측한 상황에서의 일반화 오차가 단 하나의 공식, λ_N^{-1}/⟨λ^{-1}⟩로 결정되며, 표준 MLP·CNN·ViT는 아키텍처에 사전 내재되지 않은 대칭을 학습할 메커니즘이 없다는 것을 이론과 실험으로 보였다.